OSH80-DIFF-S
通用型两轮差速自主移动机器人底盘
100kg额定负载
1.5m/s额定运行速度
≈8h满载连续续航
270°单激光雷达
±5mm定位精度(VL 标志)
OVERVIEW
通用型两轮差速自主移动机器人底盘
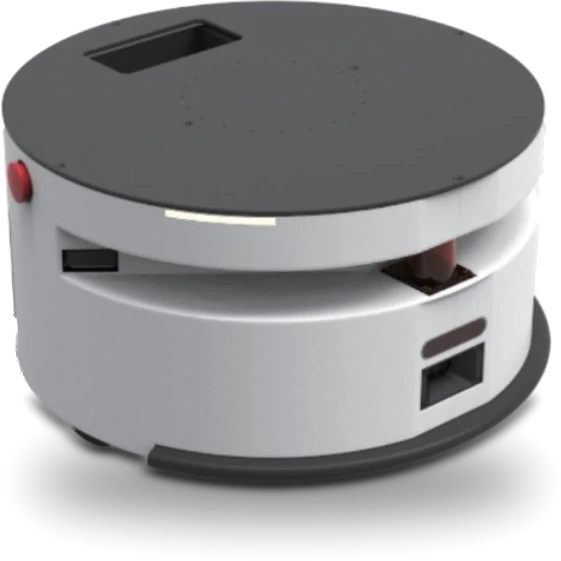
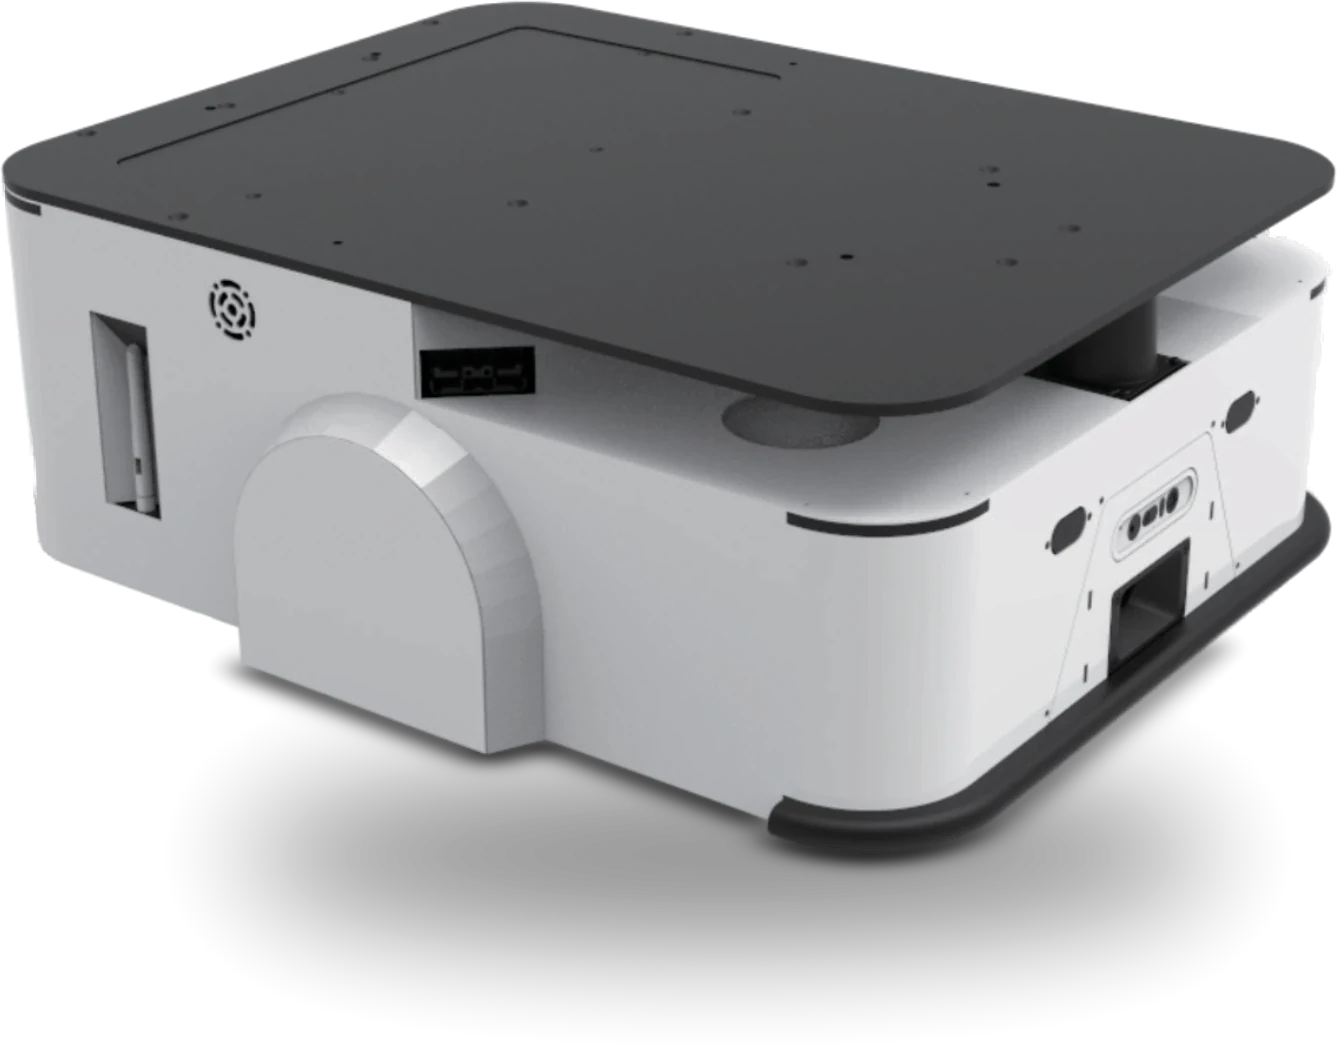
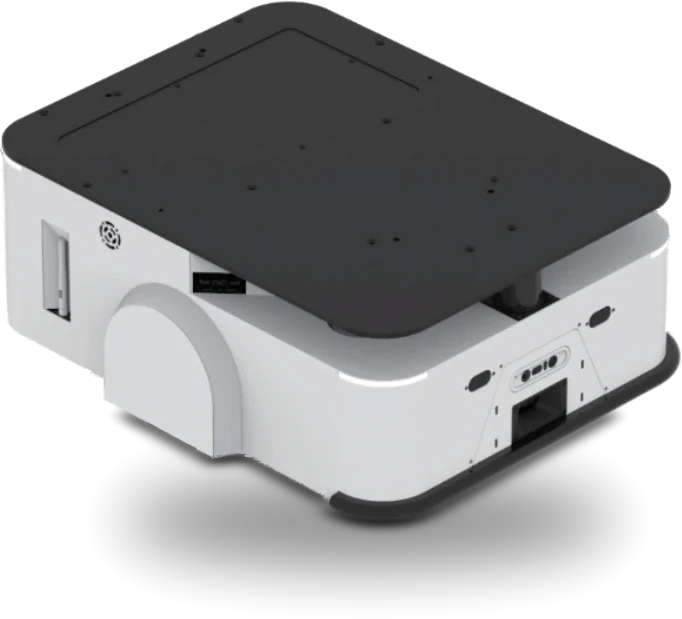
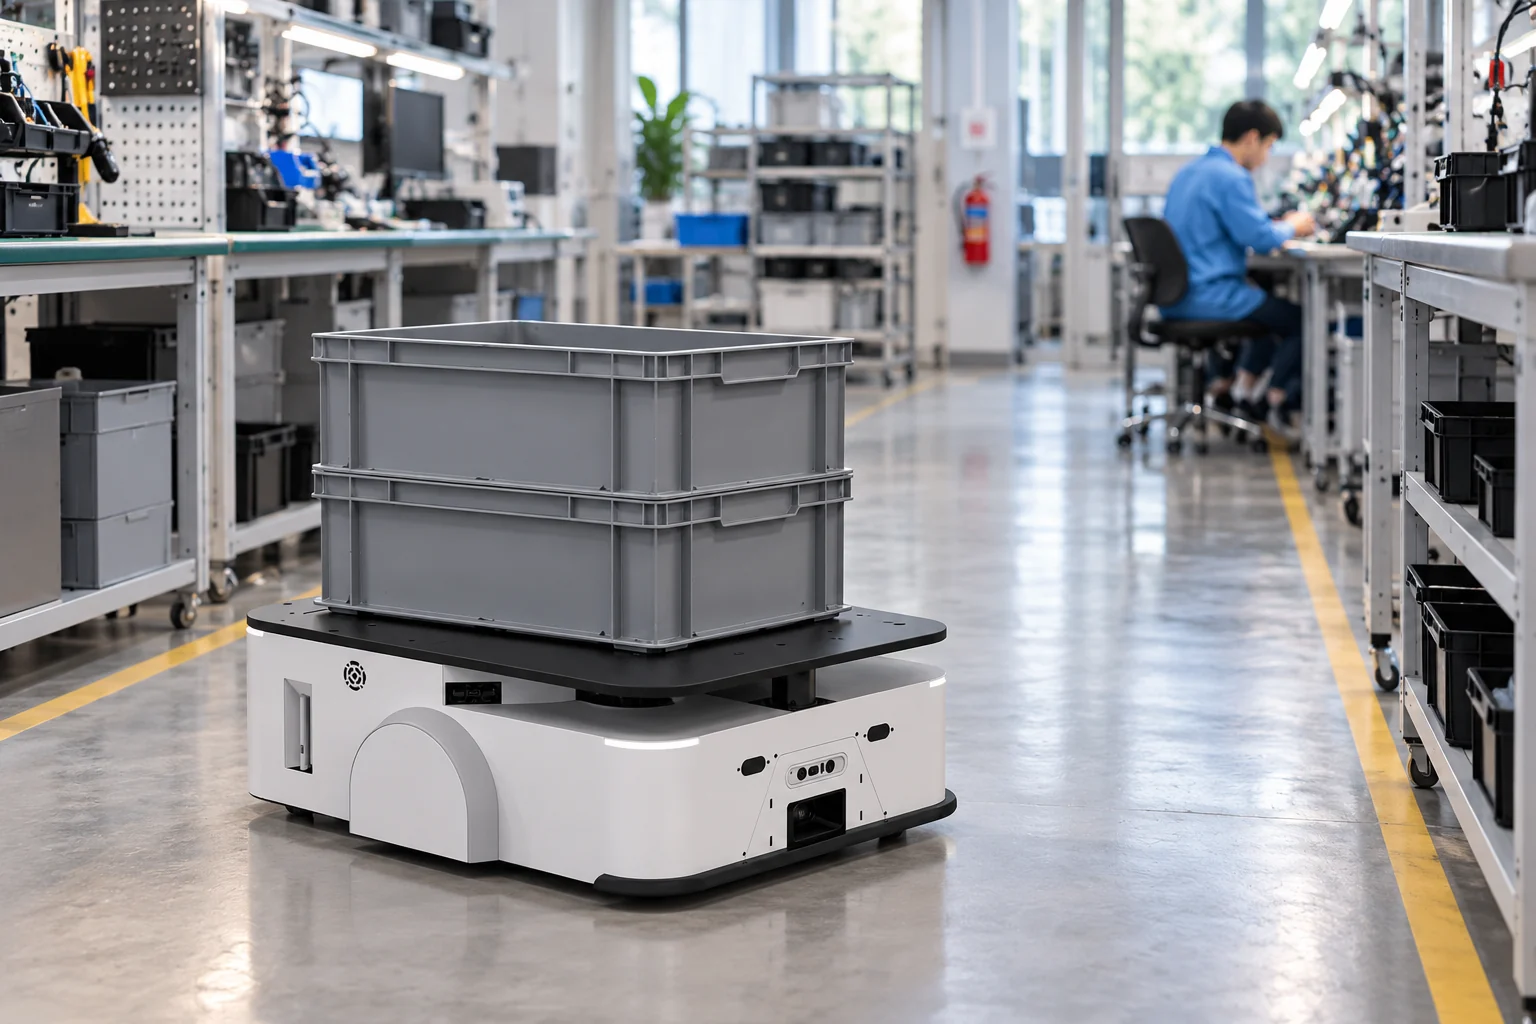
OSH80-DIFF-S 是一款通用型自主移动机器人(AMR)平台底盘,设计用于人机混行的室内场景,额定载重 100kg。采用两轮差速驱动,单激光雷达 270° 自主导航,支持手动充电、自动对桩充电,适用于工厂、仓库等工业环境。
ON SITE
L 型窄通道,两轮差速灵活转弯
两轮差速驱动,原地转向,在 700×700mm 的 L 型通道中自主通过;激光雷达自主导航,开放 ROS / ROS2 / SDK / API 接口。
OSH80-DIFF-S 实拍片段
HIGHLIGHTS
核心亮点
01
伺服电机差速驱动
两轮差速伺服电机驱动,摆臂悬挂,原地旋转,行驶平稳。
02
单雷达 270° 导航
单激光雷达 270° 视野自主导航,全局定位精度 ±20mm / ±3°。
03
长续航
30Ah 电池,满载连续运行约 8 小时,支持自动对桩充电。
04
全开放开发生态
多路电源、串口、网口全面开放,二次开发支持 ROS1 / ROS2 / API / SDK,深度支持 ODM 定制开发。
PLATFORM
OSH 平台通用能力
全系 OSH 底盘共享同一套导航、调度与开放接口,上层结构可平滑迁移。
丰富集成存储箱、机械手、人形上身等
操作简便平板、PC、车载交互
智能调度任务分配、动态集群调度
轻松部署激光 + 视觉融合导航
稳定安全360° 安全探测范围
强大续航自动充电 / 快速换电
APPLICATIONS
从基础物料运输到一体化智能作业
工厂作业仓储物流医疗教育智慧楼宇4S 展厅数采中心
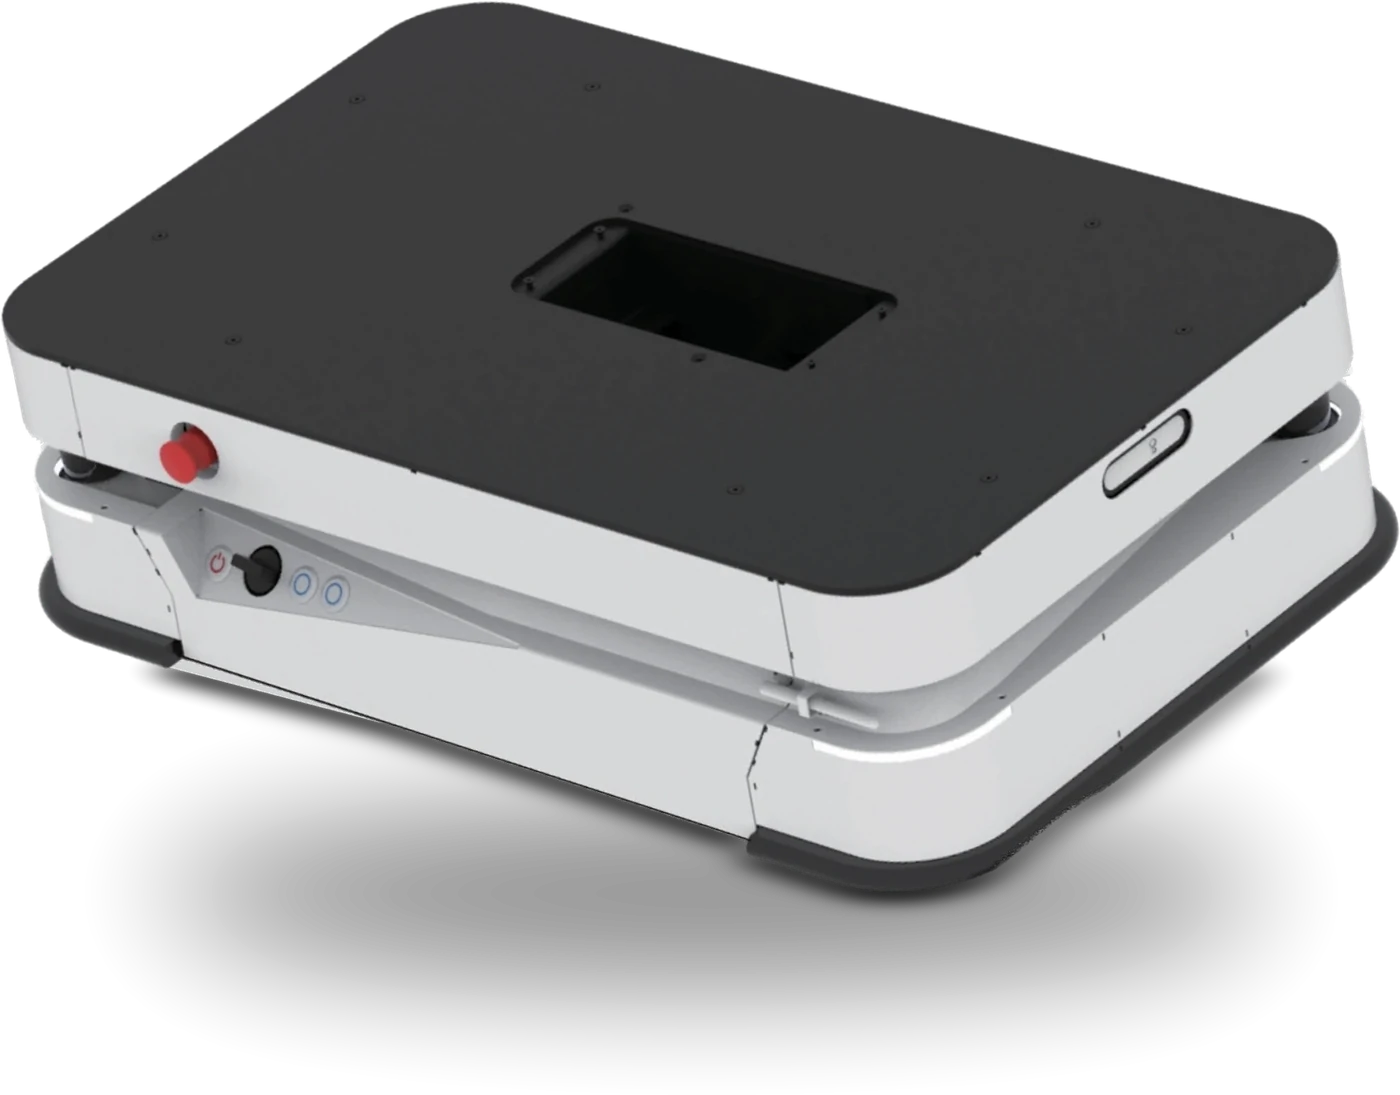
更多型号实拍
OSH80-DIFF-S 技术参数
获取完整规格书 PDF →机械参数MECHANICAL
整机尺寸600 × 520 × 243 mm
自重75 kg
额定负载100 kg
驱动方式两轮差速
最小旋转半径原地旋转
悬挂方式摆臂悬挂
运动性能MOTION
额定运行速度1.5 m/s
导航最大速度1.2 m/s
最大角速度120°/s
直行导航通道宽度820 mm
掉头导航通道宽度1000 mm
可越台阶高度20 mm
可越间隙20 mm
最大爬坡角度<5%
导航定位NAVIGATION
导航方式激光雷达自主导航
激光雷达1个,视野角270°
激光雷达安装高度约180 mm
定位精度(全局)±20 mm/±3°
定位精度(VL 标志)±5 mm/±1°
传感器激光雷达/深度摄像头/超声波/防撞触边/IMU
电气参数ELECTRICAL
电池电压DC42 ~ 54.7V
电池容量30 Ah
充电时间约2 h
续航时间约8 h(满载连续运行)
电池寿命1500次循环后,容量≥80%
充电方式手动充电/自动对桩充电
额定电流30 A
通信接口COMMUNICATION
无线连接Wi-Fi 802.11 a/b/g/n/ac
有线连接RJ45网口/USB-A
硬件接口DC48V/急停
软件接口ROS / ROS2 / SDK / API
机身按钮模式切换/暂停继续/复位初始化/急停
环境要求ENVIRONMENT
工作温度5 ~ 40℃
工作湿度10 ~ 95% RH,无冷凝
防护等级IP20
地面要求硬质平整地面(无水/油/粉尘)
* 参数摘自《悟时创新宣传手册》,以实际产品为准。