INTERFACES
全系 OSH 底盘统一接口
软件、无线、有线与硬件接口在全系底盘上保持一致,上层应用可在不同型号间平滑迁移。
软件接口ROS / ROS2 / SDK / API
无线连接Wi-Fi 802.11 a/b/g/n/ac
有线连接RJ45 网口 / USB-A
硬件接口DC48V 电源 / 急停
QUICK START
开放接口,专注上层应用
OSH 底盘内置 SLAM 自主导航、避障与路径规划。开发者可以通过 ROS 话题或 SDK 直接下发导航目标,专注于上层应用。
- 支持 ROS1 / ROS2 标准导航接口
- RGB 相机、深度相机、激光雷达支持定制化建图与导航
- 支持 ROS1 / ROS2 / API / SDK 二次开发
开发资料登记获取
提交需求登记后,技术同事会通过邮件发送对应型号的开发资料:
- 产品规格书与机械安装尺寸图
- ROS / ROS2 驱动与导航接口说明
- SDK / API 文档与示例程序
- SAMiR-SWARM 部署手册
DOWNLOADS
资料下载
规格书、开发文档与 SDK 需登记后获取,提交后技术支持团队会通过邮件发送。
FAQ
常见问题
悟时底盘支持哪些开发接口?
全系 OSH 底盘支持 ROS / ROS2 / SDK / API,硬件提供 RJ45 网口、USB-A、DC48V 电源与急停接口,Wi-Fi 802.11 a/b/g/n/ac 无线连接。
可以只买底盘,自己做上层结构吗?
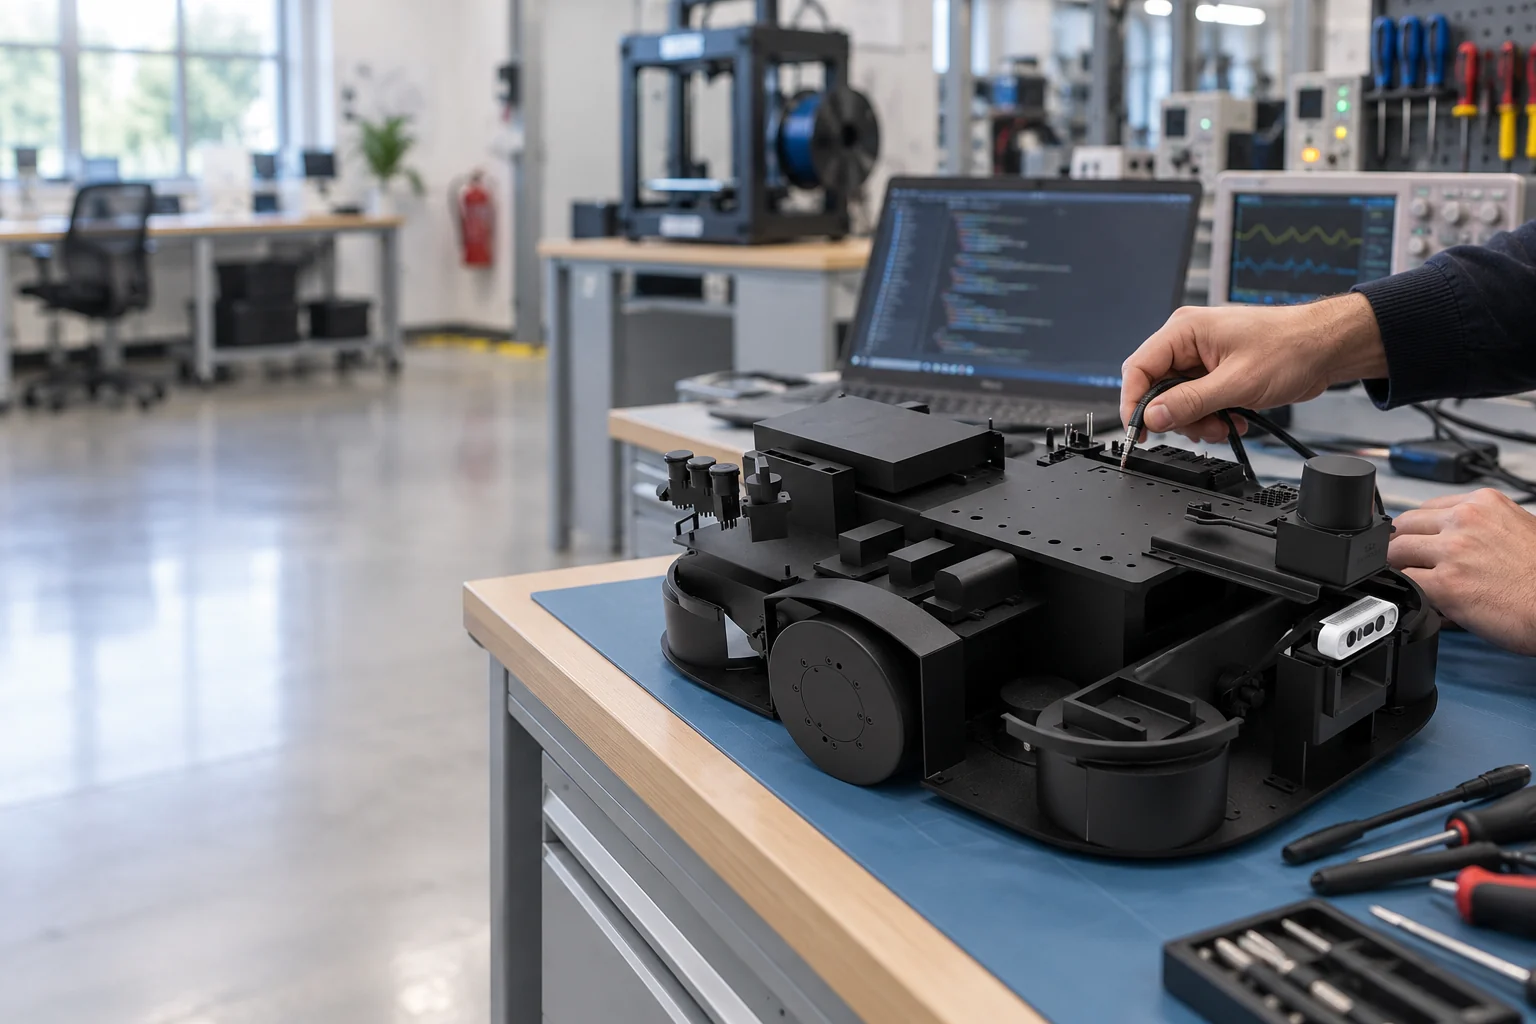
可以。OSH 底盘顶面预留标准化安装孔位,开放裸机系列不限定外壳,外观 ID 可由客户自主设计。
支持定制开发和量产吗?
支持。悟时提供整机系统设计、ODM 定制开发与规模化量产制造的全流程服务,详见「定制共创」。
定位精度是多少?
OSH 系列全局定位精度 ±20mm / ±3°,使用 VL 标志时可达 ±5mm / ±1°(以各型号参数表为准)。
如何获取 SDK 和规格书?
请通过「联系我们」提交需求,或发送邮件至 sales@wooshrobot.com,我们会安排技术同事与您联系。